
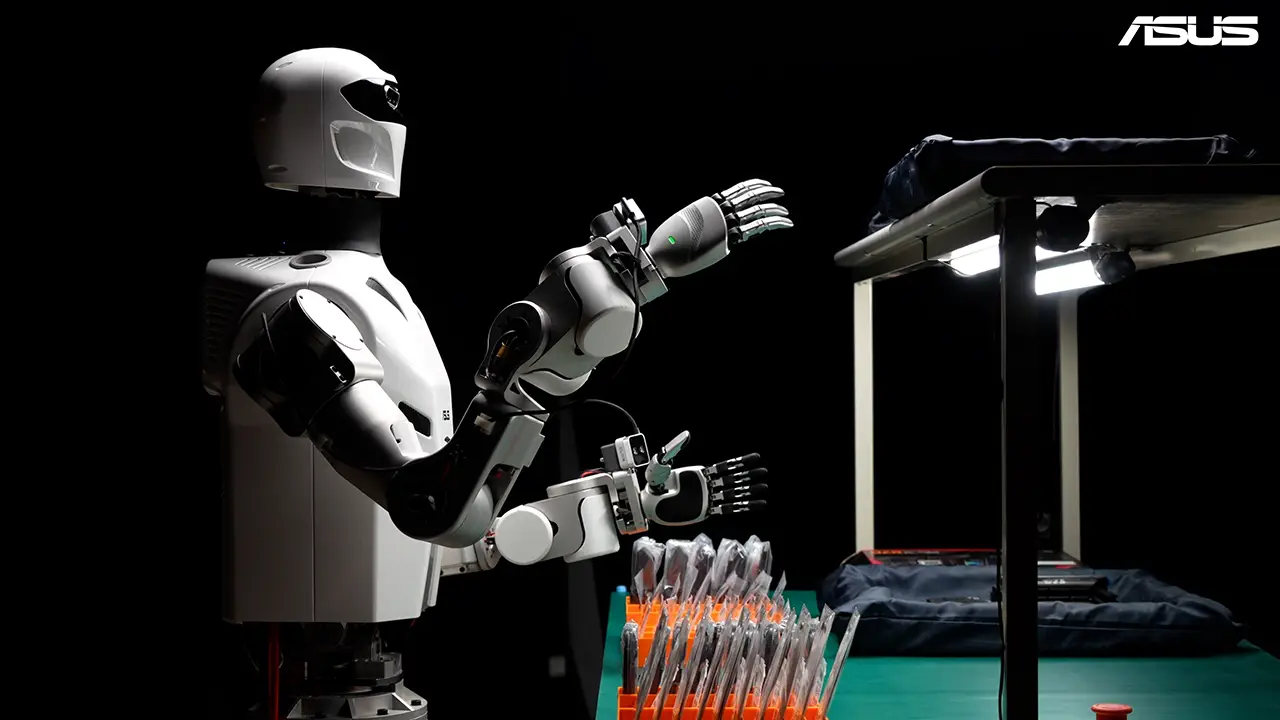
Світова індустрія виробництва електроніки стрімко наближається до нового технологічного перелому. У той час як більшість техногігантів концентрують зусилля на універсальних роботах загального призначення, компанія ASUS обрала прагматичний шлях глибокої інтеграції в реальні виробничі процеси. Представлений на початку 2026 року гуманоїдний робот ASUS Gallop розробляється не як футуристична іграшка для виставок, а як повноцінний промисловий помічник, здатний автономно виконувати складні рутинні операції на рівні з людьми.
Спробуємо детально розібрати технічну архітектуру, систему штучного інтелекту, можливості навчання, перспективи комерційного запуску та проведемо порівняльний аналіз Gallop із провідними гуманоїдними роботами світу.
Концепція та практичне призначення: що робить ASUS Gallop?
Головна проблема традиційних маніпуляторів на заводах полягає в їхній нездатності адаптуватися до мінливих умов та роботи з м’якими або нестандартними об’єктами. ASUS Gallop створюється спеціально для того, щоб закрити цю прогалину в електронній промисловості.
- Перше бойове завдання: Робот проходить випробування на одному із заводів електронних послуг (EMS) групи ASUS. Його пряма робота — пакування 15 різних аксесуарів для материнських плат.
- Складність процесу: Деталі маленькі, тонкі та запаковані в прозорі пластикові пакети, що створює серйозний виклик для звичайних робототехнічних захватів через різноманітність форм і гнучкість матеріалів.
- Цільова продуктивність: ASUS встановила жорсткий критерій успіху: робот має досягти 99.5% успішності виконання завдань протягом 20 секунд, що повністю відповідає нормативу роботи досвідченого робітника-людини.
Революційний процес навчання: від шолома робітника до віртуальної реальності
Однією з ключових інновацій проєкту є трирівнева система підготовки робота, яка дозволяє йому швидко адаптуватися до нових операцій без написання складного коду з нуля.
- Запис дій за допомогою камер: Досвідчені фабричні працівники (за їхньої згоди) носять невеликі наголовні камери, записуючи кожен рух під час виконання робочих операцій. Gallop аналізує ці дані, переймаючи правильні техніки маніпуляцій.
- Симуляційне моделювання: Спеціальне програмне забезпечення генерує тисячі варіацій записаних демонстрацій, готуючи робота до мікрозмін у реальних умовах робочого середовища.
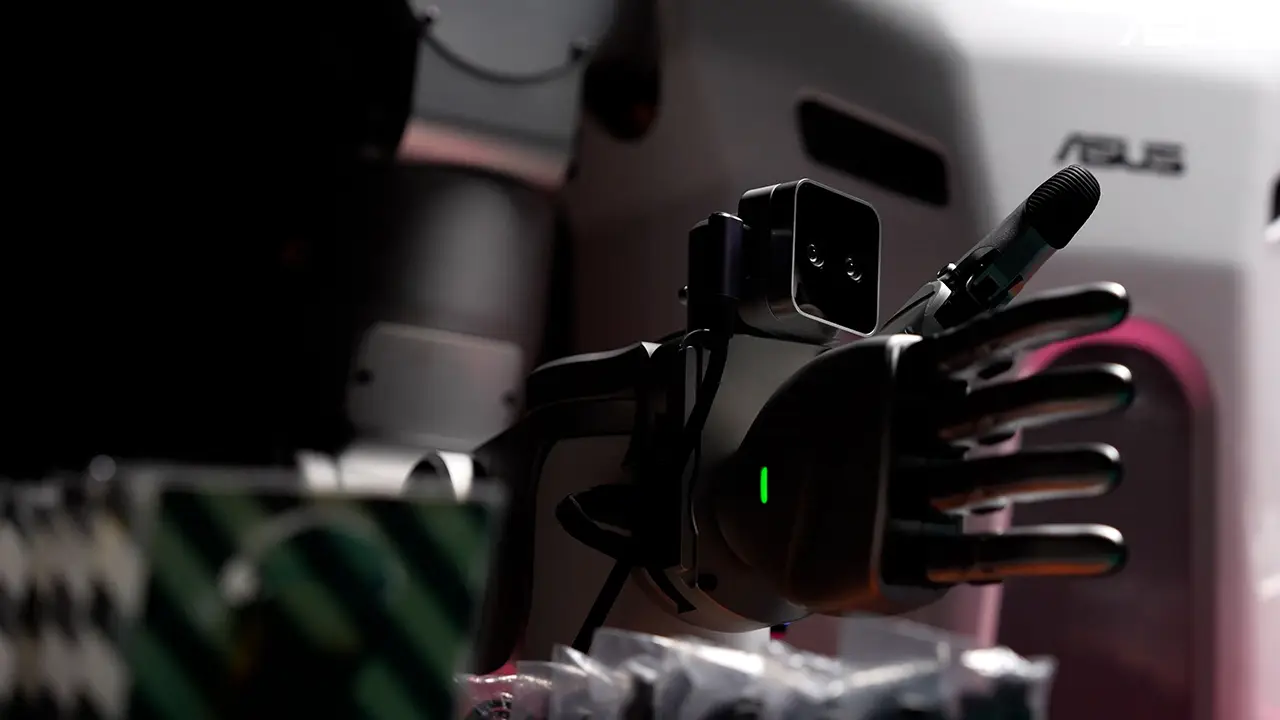
- Віртуальна реальність (VR): Оператор у VR-гарнітурі та спеціальних рукавичках керує роботом у віртуальному середовищі, відпрацьовуючи складні елементи за допомогою тих самих компонентів і камер, що й на реальному робочому місці.
Після розгортання на підприємстві всі нові дані про досвід роботи робота автоматично надходитимуть назад у систему навчання, створюючи замкнений цикл самовдосконалення.
Апаратна начинка та чотиришарова архітектура штучного інтелекту
Штучний інтелект Gallop побудований на новітній модульній архітектурі, розділеній на чотири незалежні шари із фіксованими інтерфейсами:
- Шар планування: Інтерпретує навколишнє середовище та розбиває складну операцію на послідовні кроки.
- Шар нагляду (супервізії): Моніторить дії в реальному часі та здатний оперативно коригувати план у разі виникнення помилок чи збоїв.
- Шар навичок: Керує базовими фізичними рухами — простяганням рук, захопленням предметів та їх точним розміщенням.
- Шар контролю: Безпосередньо керує приводами рук та кистей робота.
Завдяки фіксованим інтерфейсам між цими шарами, інженери ASUS можуть оновлювати або повністю замінювати окремі моделі штучного інтелекту без необхідності переробляти всю апаратну платформу робота.
Технічні параметри апаратної платформи
| Характеристика / Компонент | Деталі реалізації ASUS Gallop |
| Головний обчислювальний модуль | Єдиний комп’ютер NVIDIA Jetson AGX Thor всередині корпусу |
| Програмне забезпечення | Стандартне робототехнічне ПЗ у поєднанні з фірмовими архітектурами ШІ |
| Конструкція кистей | Власна розробка ASUS (висока делікатність із тактильним сенсорним контролем) |
| Корпус та механіка | Корпус та маніпулятори розроблені власноруч; двигуни постачаються провідними партнерами |
| Формфактор | Поточна версія — стаціонарна база з двома маніпуляторами (у планах колісна платформа) |
Поки одні виробники фокусуються виключно на фабричній збірці та логістиці, інша частина галузі створює універсальні платформи для складних силових і рятувальних операцій. Наочним прикладом еволюції таких машин є сучасний гуманоїдний робот H2-X від компанії Unitree, розроблений спеціально для завдань охорони та роботи в екстремальних умовах.
Очікування проти реальності: що планували і чого досягли
Коли у 2026 році з’явилися перші відомості про розробку гуманоїда від ASUS, у медіапросторі виникали різні очікування.
- Чого очікували скептики: Чергового маркетингового манекену для виставок, який може лише невпевнено крокувати під музику та виконувати заздалегідь заанімовані рухи.
- Що отримала реальність: Прагматичний виробничий інструмент. ASUS навмисно відмовилася від складних крокуючих ніг на першому етапі, закріпивши робота на стаціонарній базі, щоб зосередитися на головному — надточній моториці рук та інтелектуальному пакуванні дрібних деталей. У найближчому майбутньому компанія планує додати мобільну колісну платформу, що значно практичніше для заводських цехів, ніж повільна двонога хода.
Порівняльний аналіз: ASUS Gallop та головні конкуренти на ринку
Ринок гуманоїдних роботів активно розвивається. Проведемо порівняльний аналіз ASUS Gallop із найвідомішими аналогами у світі робототехніки.
| Модель робота | Основне призначення | Апаратна платформа | Статус та плани виходу | Ключова перевага |
| ASUS Gallop | Фабрична збірка, пакування дрібних деталей електроніки | NVIDIA Jetson AGX Thor | Пілоти у 2027 р., ринок у кінці 2028 р. | Модульна ШІ-архітектура та тактильні кисті власної розробки для дрібної моторики |
| Tesla Optimus (Gen 2) | Універсальний робот для заводу та дому | Чип власної розробки Tesla (FSD-нащадок) | Тестування на заводах Tesla, серійне виробництво в процесі | Масштабування виробництва та автомобільний досвід штучного інтелекту |
| Figure 02 | Промислова робота загального призначення (виробництво BMW) | Кастомні нейропроцесори + інтеграція OpenAI | Активні заводські тести (BMW у Південній Кароліні) | Потужна генеративна мовна модель для розуміння голосових команд |
| Unitree G1 | Дослідження, легкі виробничі та побутові завдання | Процесори на базі ARM + нейромодулі | Доступний на ринку з 2024 року | Відносно невисока ціна та висока динаміка рухів (але обмежена вантажопідйомність) |
6. Економічний вплив, підтримка та перспективи впровадження
ASV-стратегія навколо Gallop чітко розмежовує ролі людини та машин на виробництві. Компанія підкреслює, що робот створюється не для того, щоб повністю витіснити людей, а щоб взяти на себе найбільш монотонну та фізично виснажливу роботу. Працівники, які спочатку тренують робота за допомогою систем захвату та камер, у майбутньому перейдуть на керівні посади — налаштування, супервізії та оптимізації продуктивності роботів.
- Графік релізу: Проєкт стартував на початку 2026 року. Демонстрація для клієнтів запланована на виставці Computex 2027, перші закриті клієнтські пілотні проєкти почнуться у 2027 році, а повноцінний комерційний вихід на ринок очікується у другій половині 2028 року.
- Масштабування: Хоча першочерговим ринком є виробництво електроніки, у майбутньому технології навичок Gallop планують адаптувати для медичних закладів (госпіталів) та інших сервісних галузей, де потрібні точні маніпуляції з предметами.
Експертний висновок
«Спроба ASUS створити не просто універсального робота “на всі руки”, а вузькоспеціалізованого майстра з пакування дрібних компонентів на базі потужної обчислювальної системи NVIDIA Jetson AGX Thor демонструє зрілість ринку. Успіх Gallop визначатиметься не стільки кількістю ступенів рухомості корпусу, скільки здатністю стабільно тримати заявлений показник у 99.5% ефективності без втручання людини. Якщо у 2028 році комерційний запуск відбудеться за планом, це стане сигналом для всієї індустрії: епоха експериментальних демонстрацій остаточно поступилася місцем ері прагматичної фабричної робототехніки».